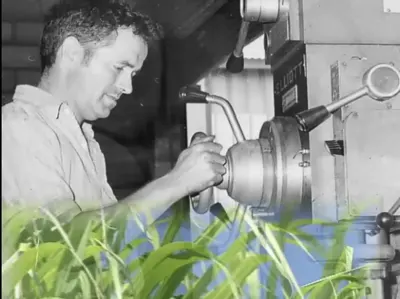
早期旋转加工与手持工具加工照片
澳大利亚制造与研发照片分别显示人员面对旋转筒/盘部件,以及在平放板材或台面上使用手持工具。
本分类 60 条来源/观察记录;第3/3页。分类可交叉,不能相加为机型总数。
照片分别显示人员面对旋转筒/盘部件,以及在平放板材或台面上使用手持工具。
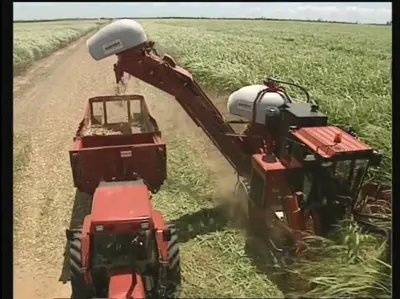
俯视和近景显示红色主机处理一侧站立蔗,斜升运器伸向邻侧拖拉机牵引的料车。
人员位于站立蔗丛与地面长蔗之间,使用长刃或手持工具处理蔗茎;画面可见俯身、挥切及地面整理。
长蔗被成束搬起并放到立桩和承载平台之间,随后有人在车旁调整蔗堆及外侧束缚构件;轮部部分被蔗料遮挡。
前方役畜与后部装满长蔗的小型载车同框移动,人员在牵引端附近;蔗料覆盖了部分行走与连接构件。
远景显示冒烟的动力车及后部连续承载单元经过田边,动力车离开后仍见载荷队列。
带顶棚的履带式动力主机牵引长框架机具通过耕地;主机、连接区和后部机具在相邻样本中依次可见。
近景可见长梁、拉杆、支承轮和多片斜置圆盘样工作体,土体在通过后形成翻动的沟脊。
设备料区装着短蔗段,人员坐在车架上将材料送向下方;全景显示役畜牵引、人员随设备沿耕地行进。
带大金属轮的拖拉机与后方坐人设备沿沟行进,长蔗由人员送入竖直通道;后视可见两个明显沟行及被放下的材料。
多个角度显示役畜牵引小型轮式框架与入土工作体,人员握杆控制,种植行两侧土壤被翻动。
厂方沿革把甘蔗收获机和高位卸料设备并列记入1975年研发、1979年制造节点;之后分别列中型、小型和迷你收获机。
官网明确在1994年登记甘蔗收获机开发完成;同页另有多年采茶机及茶园机器人历程。
厂家图册描述三点连接和PTO输入、独立于拖拉机液压的作业系统,臂长可配合拖拉机调整。
JP3725529B2说明书将分蔗扶起、根切—喂入—切段、输送—风选—吸引分组供油,并安排中间组正反转。
成果页报告一行橡胶履带主机,根切后由切段器夹持掻入,短段经板条输送、风选进入2m³网袋;采用54kW动力。0.31m/s时报告损失1.3%,0.40m/s时报告7.1t/h。
机构报道明确列UT-140K、MCH-33和HC-130J用于机手培训,参与者在厂家人员陪同下操作。
论文将调查体系和新增试运行体系归成九种组合,比较伴走、袋装、高位卸料、可卸箱、起重搬出与公路运厂;在研究地区另述生产者与糖业者的工序分担。
报告以MCH-30WEC记录倒伏状态和机手操作,GNSS为1Hz、全景影像30帧/秒;同篇还研究行轨迹估计和地头条件,目标是低成本作业辅助。
说明书把便携动力站与切割输送机分开:发动机带发电机,电缆向切收端供电,卷筒缆索牵引机具往返;动力站可设在车上或便携轨道车上。原文把具体切割机另列为另一申请的对象。