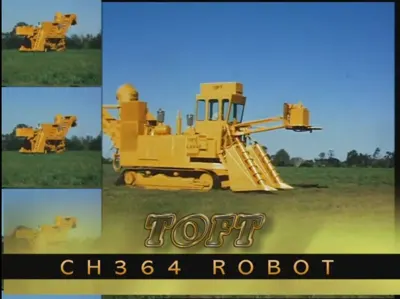
CH364 ROBOT标题段插入的黄色履带样式新机照片
澳大利亚收获候选/身份待核标题段采用多图并置,显示黄色履带底盘、驾驶室、前导入与升运部件的不同视角。
本分类 210 条来源/观察记录;第11/11页。分类可交叉,不能相加为机型总数。
标题段采用多图并置,显示黄色履带底盘、驾驶室、前导入与升运部件的不同视角。
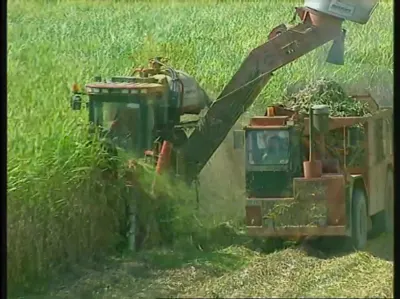
绿色主机沿蔗行作业,高位输送口面向旁侧红色封闭驾驶室的高箱体载车。
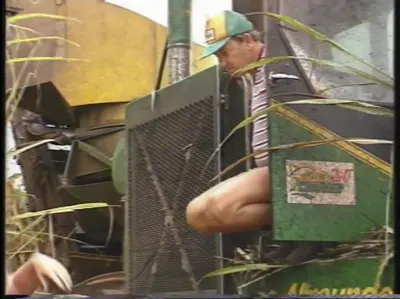
侧面近景显示操作位、网状护板、黄色高位构件及蔗株,绿色侧板有Allrounder字样。
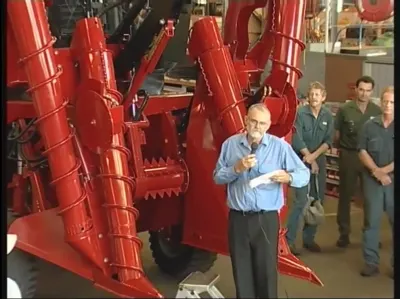
厂房内有红色封闭驾驶室主机、成对前螺旋和黑红相间的斜架,人员在旁集会。镜头由近到远展示主机及后方工位。
厂方沿革把甘蔗收获机和高位卸料设备并列记入1975年研发、1979年制造节点;之后分别列中型、小型和迷你收获机。
官网明确在1994年登记甘蔗收获机开发完成;同页另有多年采茶机及茶园机器人历程。
成果页报告一行橡胶履带主机,根切后由切段器夹持掻入,短段经板条输送、风选进入2m³网袋;采用54kW动力。0.31m/s时报告损失1.3%,0.40m/s时报告7.1t/h。
机构报道明确列UT-140K、MCH-33和HC-130J用于机手培训,参与者在厂家人员陪同下操作。
报告以MCH-30WEC记录倒伏状态和机手操作,GNSS为1Hz、全景影像30帧/秒;同篇还研究行轨迹估计和地头条件,目标是低成本作业辅助。
论文方法明确小型UT-120K配鱼谷AK-3回收网袋,中型CANETEC TM2008配诸冈MST-600VTL高卸履带搬出机。两套组合分别接续运厂汽车,并以两机GPS轨迹分析作业。