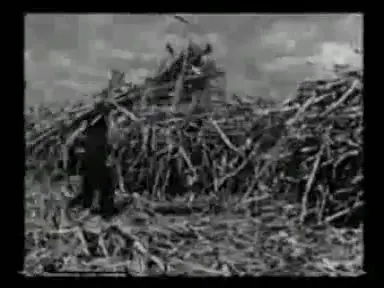
小型运蔗轨道车与人工成束装车
澳大利亚收获与进厂配套长蔗被成束搬起并放到立桩和承载平台之间,随后有人在车旁调整蔗堆及外侧束缚构件;轮部部分被蔗料遮挡。
本分类 52 条来源/观察记录;第3/3页。分类可交叉,不能相加为机型总数。
长蔗被成束搬起并放到立桩和承载平台之间,随后有人在车旁调整蔗堆及外侧束缚构件;轮部部分被蔗料遮挡。
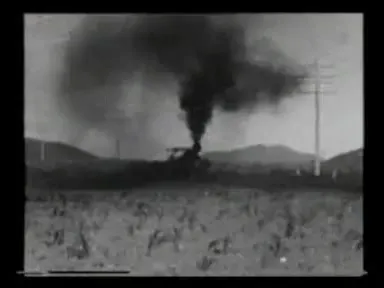
远景显示冒烟的动力车及后部连续承载单元经过田边,动力车离开后仍见载荷队列。
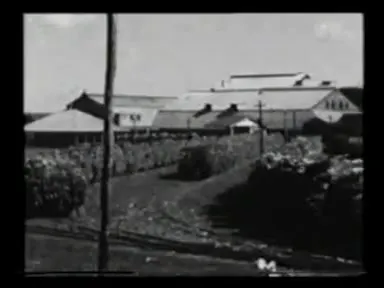
厂房和烟囱旁排列满载蔗料的承载单元,前景有轨道样线位;随后载蔗车通过有屋顶的接收位置。
专利提出可随地形让位的推蔗齿,以及抓具闭合与轻微举升的协调,目的是降低装载时土石混入。其对象是抓装环节,不是根切盘改进。
原文把方案定位在建造原型所需的机械设计阶段:多行浮动根切、螺旋输送、人工分离与定点去梢、夹持侧送、辊式剥叶,再将整秆送入垂直卸料车。文中“3家糖厂可行”的表述只对应抛送、整齐存放、垂直卸料和后续装载的构思,不是整台UNIMAC在三厂完成验收。
厂方沿革把甘蔗收获机和高位卸料设备并列记入1975年研发、1979年制造节点;之后分别列中型、小型和迷你收获机。
成果页报告一行橡胶履带主机,根切后由切段器夹持掻入,短段经板条输送、风选进入2m³网袋;采用54kW动力。0.31m/s时报告损失1.3%,0.40m/s时报告7.1t/h。
论文将调查体系和新增试运行体系归成九种组合,比较伴走、袋装、高位卸料、可卸箱、起重搬出与公路运厂;在研究地区另述生产者与糖业者的工序分担。
论文方法明确小型UT-120K配鱼谷AK-3回收网袋,中型CANETEC TM2008配诸冈MST-600VTL高卸履带搬出机。两套组合分别接续运厂汽车,并以两机GPS轨迹分析作业。
论文说明回转梁承托卸料输送器并适应直行运输及左右作业位置,输送器上端的二级清选装置增加行进中的动态作用。研究针对频繁梁破坏,采用KTP-23的应变动态系数和CCA-5000模型进行优化。
研究在Héctor Molina Riaño作业系统背景下,比较线性规划、单站及串联排队模型,再用马尔可夫链分析稳定性。系统包含CASE IH 8800、BELARUS 1523与VTX10000倾卸挂车、HOWO等公路运输,以及接收中心。
原文在轮式甘蔗装载机上设置推集耙与抓具的导板、滚轮配合,用于在抓具闭合时控制齿端与土面的关系。图1—9表示动作位置,不是九种机型。